
สมองของหุ่นยนต์โอเพนซอร์ส: 22 ม้านั่ง 16 ก่อน, สู้กับจีมีนี
○ สมองหุ่นยนต์โอเพนซอร์ส (Open-source): นักเล่นรุ่นใหม่
เซง หยวน ถูกปล่อยตัวเมื่อวานนี้ HY-Emher-0.5.มันไม่ใช่โมเดลภาษาธรรมดา -- สําหรับหุ่นยนต์สมองฉันไม่รู้ และ...เปิดแหล่งฉันไม่รู้
ครั้งนี้มันร้ายแรงจริงๆ
สองเวอร์ชัน สองจังหวะ
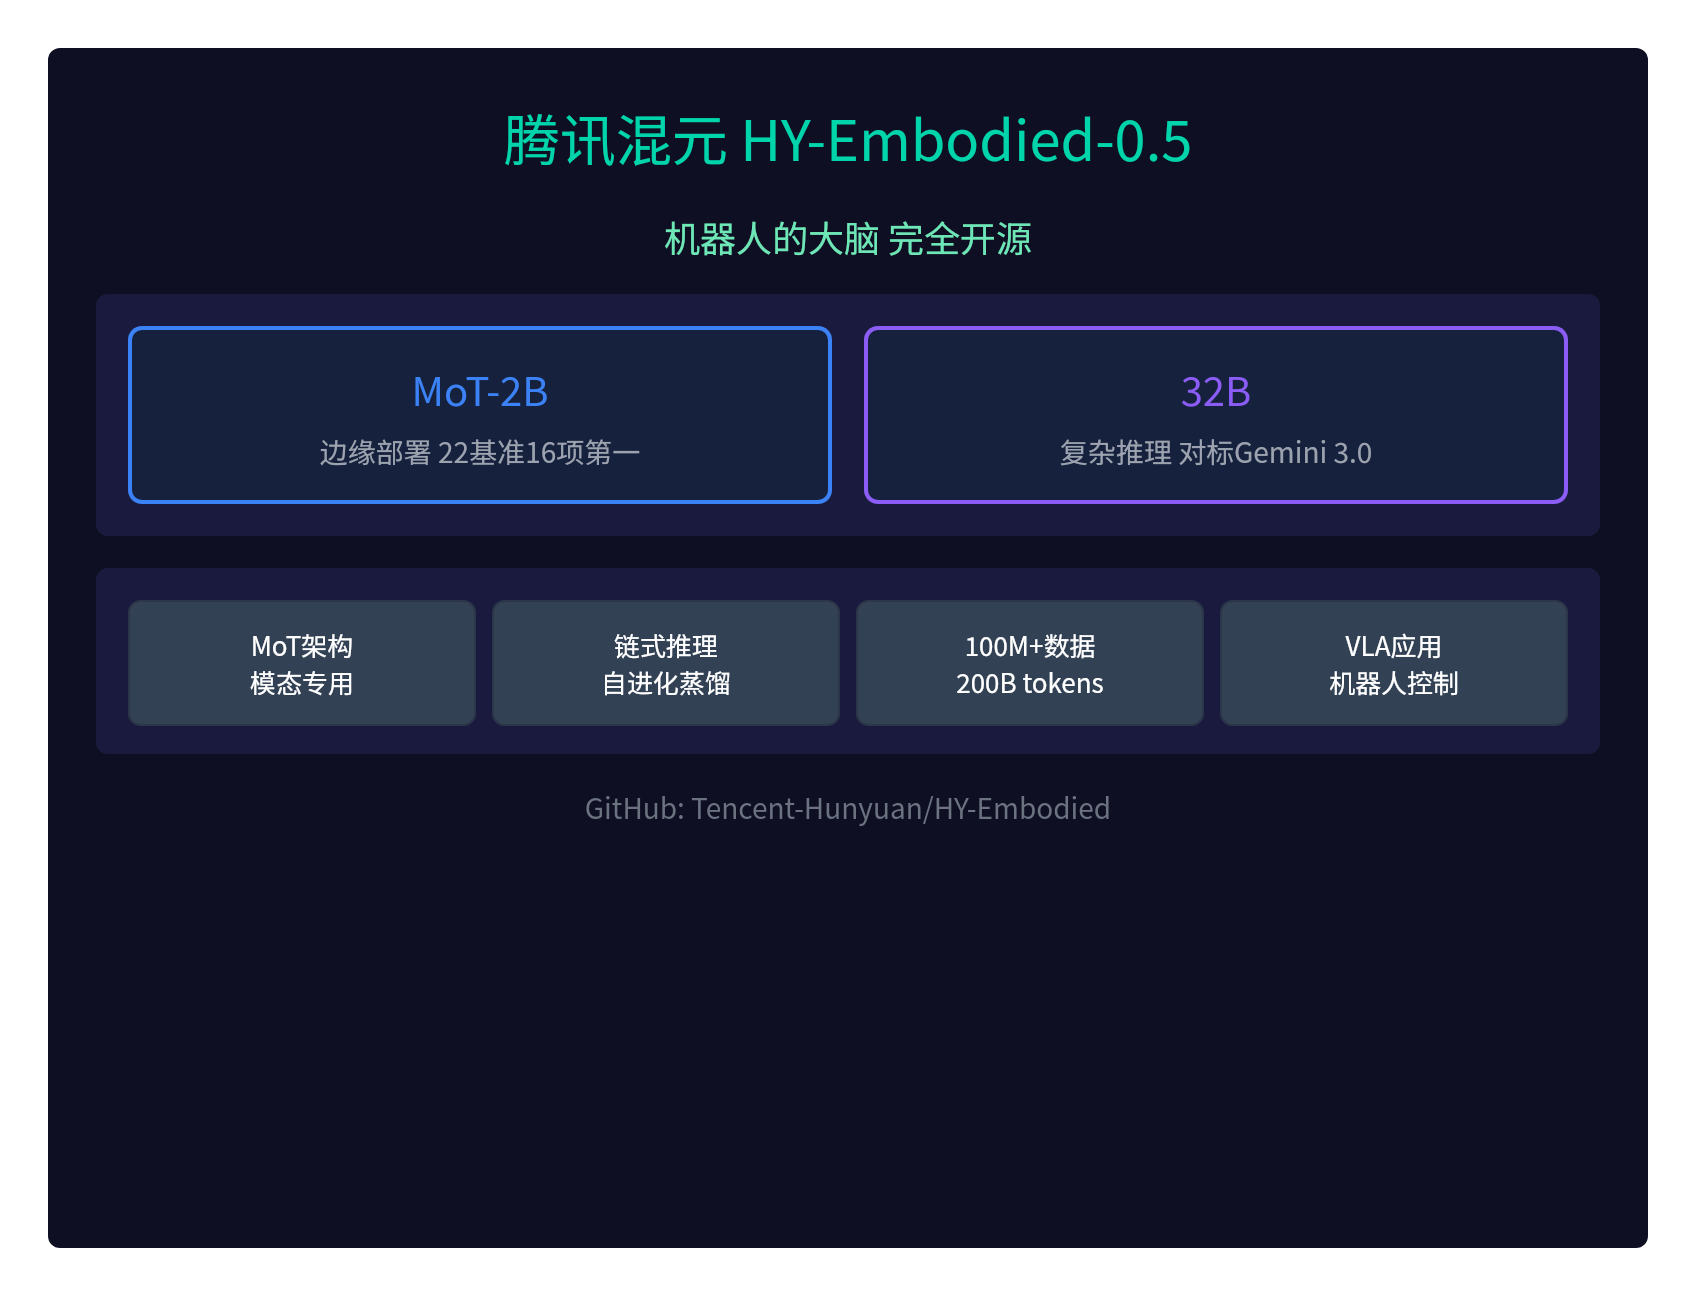
HY-Emher-0.5 ให้ 2 รุ่น:
| รุ่น | พารามิเตอร์ | ตําแหน่ง | ประสิทธิภาพ |
|---|---|---|---|
| แบบ MOT-2B | พารามิเตอร์ทั้งหมด 2B | การใช้ขอบ (หุ่นยนต์) | 22 การ ทดสอบ พื้น ฐาน, 16 รุ่น รุ่น ต่อ ๆ กัน ที่ แหลก สลาย |
| 32B | 32B พารามิเตอร์ | การให้เหตุผลแบบ Complex (Short/server) | ความเปรียบต่างของ JMEN 3. 0 Pro |
จุดเน้นของ MoT-2B▪ แม้ว่าพารามิเตอร์โดยรวมจะเป็น 4B แต่ตัวแปรเพียง 2.2B เท่านั้น ที่ถูกกระตุ้นในการให้เหตุผล ซึ่งหมายความว่า...ความเร็วของโมเดล 2B ด้วยความสามารถในการมากกว่า 2Bฉันไม่รู้
สี่เทคโนโลยีหลัก
1. โมที (สถาปัตยกรรมแบบผสม)
VLM แบบดั้งเดิม (รุ่นที่มองเห็น) รวมภาพและภาษาเข้าด้วยกัน ใช้ HY-Emoursสถาปัตยกรรม MoTและประสบความสําเร็จในการคํานวณของโมดูลัส โดยเครื่องหมายสาย:
- พาธของภาพมอดูลรักษาด้วยภาพพิเศษ
- พาธภาษามอดูลประมวลผลข้อความพิเศษ
- การ หา เหตุ ผล เชิง เปรียบ เทียบ▪ การ หา เหตุ ผล ร่วม กัน ระหว่าง แบบ จําลอง
ผลกระทบของสิ่งนี้ความ สามารถ ใน การ มอง เห็น ได้ ดี ขึ้น อย่าง น่า ทึ่ง.ในขณะที่รักษาความเร็วของเหตุผล
2. การให้เหตุผลเชิงอนิจกรรม + การกลั่นกรองแบบอัตโนมัติ
แบบ จําลอง เล็ก ๆ จะ มี การ หา เหตุ ผล แบบ ใหญ่ โต ได้ อย่าง ไร? คําตอบคือ...การหยุดการทํางาน.
- 32B รุ่นเรียนรู้การให้เหตุผลทีละขั้นซับซ้อน วางแผน และคิด
- ผ่านการกลั่นแบบออนโพลิสย้ายไปยังรุ่น 2B
- นางแบบขนาดเล็กสามารถทําการ หา เหตุ ผล แบบ ไม่ ยั้ง คิดทีละขั้น
3. การฝึกระดับใหญ่ก่อนฝึก
ขนาดข้อมูล: over 100 ล้าน ข้อมูลทางกายภาพและพื้นที่มากกว่า 200 พันล้าน หมึก
นั่นคือสิ่งที่ทําให้โมเดลเรียนรู้
- ความลึก 3 มิติ
- ปฏิสัมพันธ์กับวัตถุ
- ความผันผวนของเจ้าหน้าที่
มันไม่ใช่แค่ข้อมูลข้อความข้อมูลเฉพาะสําหรับหุ่นยนต์
4. VLA (Vision-Language- Action) application
HY-Embody ไม่ได้เป็นเพียงต้นแบบสําหรับการทดสอบม้านั่ง, มันออกแบบให้กลไกการรับรู้หลักของหุ่นยนต์ทางกายภาพ.
- การ ประสาน งาน แบบ ไม่ มี การ ควบคุม เข้า กับ โครง สร้าง แบบ วี แอล เอ
- ขณะที่สมองหุ่นยนต์ขับเคลื่อนงานที่ซับซ้อน
- อัตราการประสบความสําเร็จสูงของหุ่นยนต์จริง
○ การ ทดสอบ ขั้น ต้น: การ บดขยี้ เพื่อน
ในการทดสอบการใช้ม้านั่งแบบฉลาด 22 แบบ MoT-2B คือ16 แบบ จําลอง ที่ ถูก บดขยี้.
| ย่อ/ ขยาย | ตัว Hy-Emour | QWind3-VL 2B | RoboBrain 4B |
|---|---|---|---|
| ขนาด CV | 89.2 | 80.0 | 86.9 |
| ขนาด DA-2K | 92.3 | 69.5 | 79.4 |
| เพิ่มระยะเวลา... | 82.8 | 75.9 | 73.8 |
| เจคอบ | 66.3 | 28.4 | 26.9 |
ความแตกต่างที่เห็นได้ชัดที่สุดคือ MindbrueHY-Emer 66.3 vs Qwen3-VL 28.4.2. 3 ข้อดีหลายประการฉันไม่รู้
ทําไม เรื่อง นี้ จึง สําคัญ?
ฉลาดมากAI ร่องรอยคีย์สําหรับทศวรรษถัดไป.
- รุ่นภาษาแก้ปัญหาเรื่อง "ความเข้าใจ" และ "ยุคสมัย"
- รุ่นของภาพแก้ปัญหา "เห็น"
- ฉลาดมากResolive "เข้าใจ + เห็น + การกระทํา" ปิดวงจรทั้งหมด
หุ่นยนต์ต้องการ:
- การ สอนสเปซ 3 มิติ ตําแหน่งวัตถุ การเปลี่ยนแปลงสิ่งแวดล้อม
- อาร์กิวเมนต์วางแผนปฏิบัติการ ทํานายผลลัพธ์
- ความอิ่มตัวการ ควบคุม พลัง งาน ทาง กายภาพ
ลบทั้งเธรดสองคําถามแรกและมันให้สมองจริงกับหุ่นยนต์
มันทํางานอย่างไร?
เปิดที่อยู่ของแหล่ง:
# 安装
pip install git+https://github.com/huggingface/transformers@...

# 克隆仓库
git clone https://github.com/Tencent-Hunyuan/HY-Embodied
cd HY-Embodied/
pip install -r requirements.txt

# 运行推理
python inference.py
ต้องการฮาร์ดแวร์.
- GPU: อย่างน้อย 16GB VRAM (แนะนําให้ใช้ NVIDA GPU)
- CPU: รองรับแต่ช้า
- จัดเก็บข้อมูล: 20GB+ (รูปแบบประมาณ 8GB)
สรุป
เปิดแหล่งของ HY-Emcher-0.5, ทําเครื่องหมายฉลาดพอที่จะเข้าสู่ยุคเปิด.
- 2B รุ่นบดในระดับเดียวกัน เหมาะสมสําหรับการนําไปใช้ที่ขอบของหุ่นยนต์
- 32B รุ่นคู่ เจมินี 3.0 พรอพ เหมาะสมสําหรับการให้เหตุผลเมฆ
- สถาปัตยกรรมโมที + เหตุผลลูกโซ่ + 100M+ การฝึกข้อมูล
- โปรแกรม VLA ให้สมองจริงกับหุ่นยนต์
นี่มัน...การค้นพบที่สําคัญของ บริษัท จีนในพื้นที่ของสติปัญญาฉันไม่รู้
หุ่นยนต์มีสมอง และมันจะได้ผล